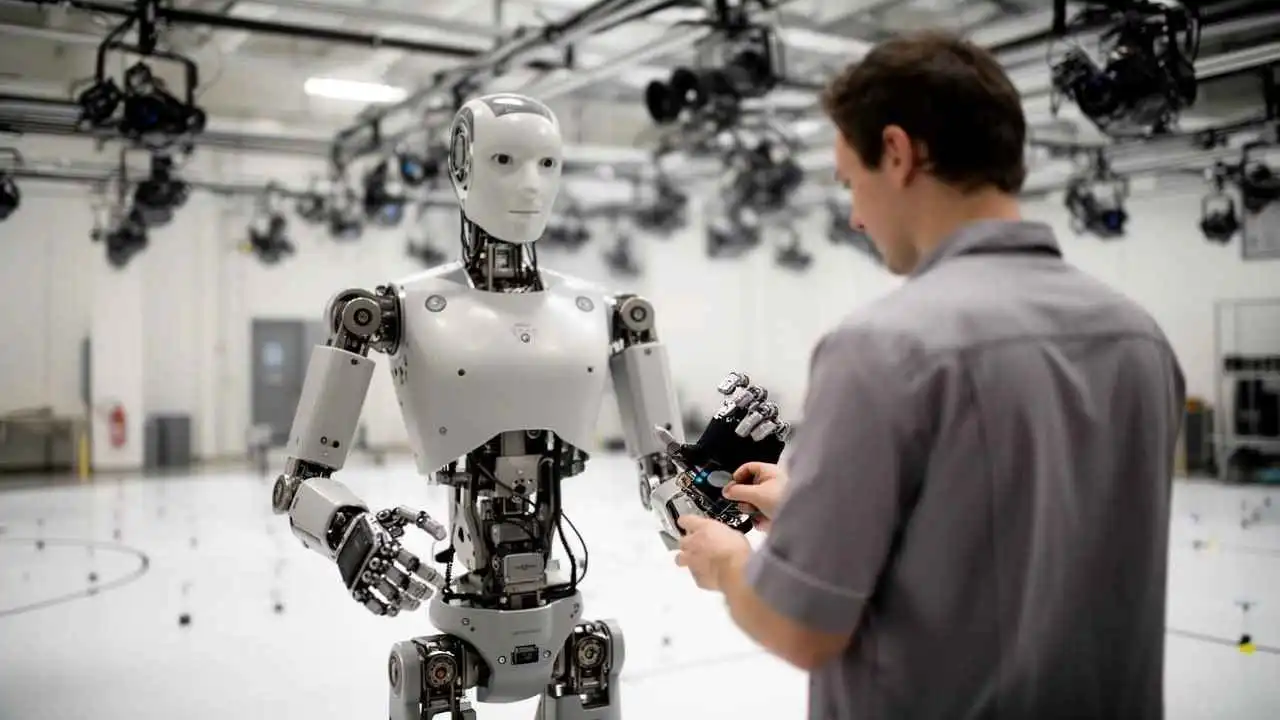
أعلنت فرق بحثية وشركات تكنولوجية عن تطوير تقنيات ذكاء اصطناعي تتيح للروبوتات التعلم من إخفاقاتها وتحسين أدائها، من خلال تحليل نتائج المحاولات الفاشلة وتعديل أساليب تنفيذ المهام، بما يسهم في تقليل الوقت والتكاليف اللازمة لتدريبها.
وتعتمد هذه التقنيات على أساليب متقدمة، أبرزها التعلم المعزز والمحاكاة الرقمية، بهدف تعزيز قدرة الروبوتات على التكيف مع الظروف غير المتوقعة، وتنفيذ مهام متنوعة في المصانع والمستودعات والبيئات اليومية، دون الحاجة إلى إعادة برمجتها يدويًا عند كل خطأ.
وتعتمد إحدى التقنيات المستخدمة في هذا المجال على التعلم المعزز، وهو أسلوب يتيح للأنظمة تعلم كيفية اختيار الأفعال المناسبة من خلال التفاعل مع البيئة المحيطة وتقييم النتائج. وعندما يفشل الروبوت في إنجاز مهمة، تُحلَّل البيانات الناتجة عن المحاولة بهدف تعديل سلوكه وتقليل احتمالات تكرار الخطأ.
ولا يعني ذلك أن الروبوت يفهم الفشل بالطريقة البشرية، بل إن البرمجيات تحلل النتائج وتستخدمها لتحسين القرارات اللاحقة، سواء من خلال تعديل مسار الحركة، أو تغيير قوة الإمساك بالأجسام، أو اعتماد تسلسل مختلف لتنفيذ المهمة.
وفي هذا السياق، قدم باحثون دراسة بعنوان «Fail2Progress: Learning from Real-World Robot Failures with Stein Variational Inference»، نُشرت ضمن أعمال مؤتمر التعلم الروبوتي لعام 2025، وركزت على الاستفادة من إخفاقات الروبوتات في العالم الحقيقي لإنشاء سيناريوهات محاكاة مشابهة، ثم استخدام البيانات الناتجة لتحسين أداء الأنظمة في مهام التعامل مع الأجسام وتنظيمها.
وأظهرت التجارب تحسنًا في الأداء مقارنة ببعض أساليب التدريب التقليدية، ما يعزز إمكانية الاستفادة من المحاولات الفاشلة بوصفها مصدرًا إضافيًا للبيانات التي تساعد الروبوتات على تطوير مهاراتها.
تقليل تكاليف التدريب
وتتمثل إحدى أبرز العقبات أمام تدريب الروبوتات في الوقت الذي تتطلبه التجارب الواقعية، إلى جانب تكاليف التشغيل واحتمال تعرض المعدات أو الأجسام التي تتعامل معها للتلف.
وللتغلب على هذه التحديات، يلجأ الباحثون إلى بيئات المحاكاة الرقمية التي تتيح للروبوتات اختبار حركات متعددة وتكرار المحاولات دون الحاجة إلى استخدام أجهزة فعلية في كل تجربة.
كما تسمح هذه البيئات بإجراء عدد كبير من التجارب بالتوازي، ما يسرّع عملية جمع البيانات واختبار الإستراتيجيات المختلفة، ويقلل الاعتماد على التجارب العملية المكلفة.
وفي هذا الإطار، طور باحثون في معهد ماساتشوستس للتكنولوجيا أسلوبًا لإنشاء بيانات تدريب إضافية بالاعتماد على تخطيط الحركة والعروض التي يقدمها البشر.
وأظهرت التجارب أن الروبوتات التي استخدمت هذه البيانات تمكنت من تحقيق معدلات نجاح أعلى في بعض المهام بنسبة وصلت إلى 30%، مقارنة بنهج يعتمد على التعليم البشري وحده.
من المختبر إلى الواقع
ومن شأن هذه الأساليب أن تسهم في تطوير روبوتات أكثر قدرة على التقاط الأجسام المختلفة، وفرز المنتجات، وترتيب الرفوف، والتعامل مع التغييرات التي قد تطرأ على بيئات العمل.
كما قد تقلل الحاجة إلى إعادة تدريب النظام بالكامل عند تغيير موقع أحد الأجسام أو ظهور عقبة جديدة، إذ يمكن للروبوت الاستفادة من المعلومات السابقة لتعديل سلوكه والتكيف مع الظروف المستجدة.
لكن نقل المهارات المكتسبة في المحاكاة إلى العالم الحقيقي لا يزال يمثل تحديًا أمام الباحثين، نظرًا إلى الاختلافات بين البيئات الافتراضية والواقعية من حيث الاحتكاك والأوزان والإضاءة ودقة المستشعرات.
وقد تؤدي هذه الاختلافات إلى فشل بعض الحركات التي تبدو ناجحة في المحاكاة عند تنفيذها باستخدام روبوت فعلي، ما يجعل الاختبارات الواقعية ضرورية للتحقق من كفاءة الأنظمة وقدرتها على التكيف.
نحو روبوتات أكثر استقلالية في التعلم
ورغم التقدم المحقق، لا تزال الروبوتات بحاجة إلى بيانات تدريب عالية الجودة، وبيئات تدريب مصممة بعناية، وآليات تضمن سلامة التجارب وتحد من المخاطر المحتملة.
كذلك، فإن التعلم من خطأ واحد لا يضمن قدرة الروبوت على التعامل مع جميع المواقف الجديدة، إذ قد تتطلب الظروف غير المألوفة بيانات إضافية أو تعديلات على أساليب التدريب.
ومع استمرار تطور البرمجيات وتقنيات المحاكاة، قد تصبح عملية تدريب الروبوتات أسرع وأقل تكلفة وأكثر مرونة، بما يعزز قدرتها على تنفيذ المهام المتنوعة والتكيف مع التغيرات المحيطة بها.
ومع ذلك، فإن الوصول إلى أنظمة قادرة على التعلم المستمر والتكيف الموثوق مع بيئات غير مألوفة يتطلب مزيدًا من الاختبارات الواقعية، قبل تعميم استخدامها على نطاق واسع.